Calcular el torque necesario en un brazo robot exige más que observar el peso de una pieza. También intervienen la distancia al eje, la aceleración, la gravedad y la posición del brazo. Un motor puede mover una carga ligera cerca del eje, pero fallar cuando esa misma carga se extiende. La física no perdona.
Este artículo presenta un método práctico para estimar el torque de cada articulación. Partiremos de una relación esencial: torque igual a fuerza multiplicada por distancia. Después, consideraremos el peso de los eslabones, la herramienta y la carga útil. Una báscula, una cinta métrica y las especificaciones del fabricante ayudan a obtener datos confiables. Conviene medir el centro de gravedad, no adivinarlo. También añadiremos un margen de seguridad razonable para compensar rozamientos, vibraciones y cambios de velocidad.
La consulta sobre cómo calcular el torque requerido para el brazo del robot suele omitir un aspecto importante: el torque dinámico. Cuando el brazo acelera o frena, necesita fuerza adicional. Por eso, una estimación basada únicamente en el peso puede resultar insuficiente. En pruebas reales, el motor puede calentarse antes de mostrar una pérdida evidente de movimiento. Hay que revisar temperatura, ruido y consumo eléctrico. Un cálculo inicial rara vez es perfecto. Debe compararse con ensayos controlados y con los límites del reductor. Así se elige un actuador seguro, eficiente y adecuado para el ciclo de trabajo previsto.
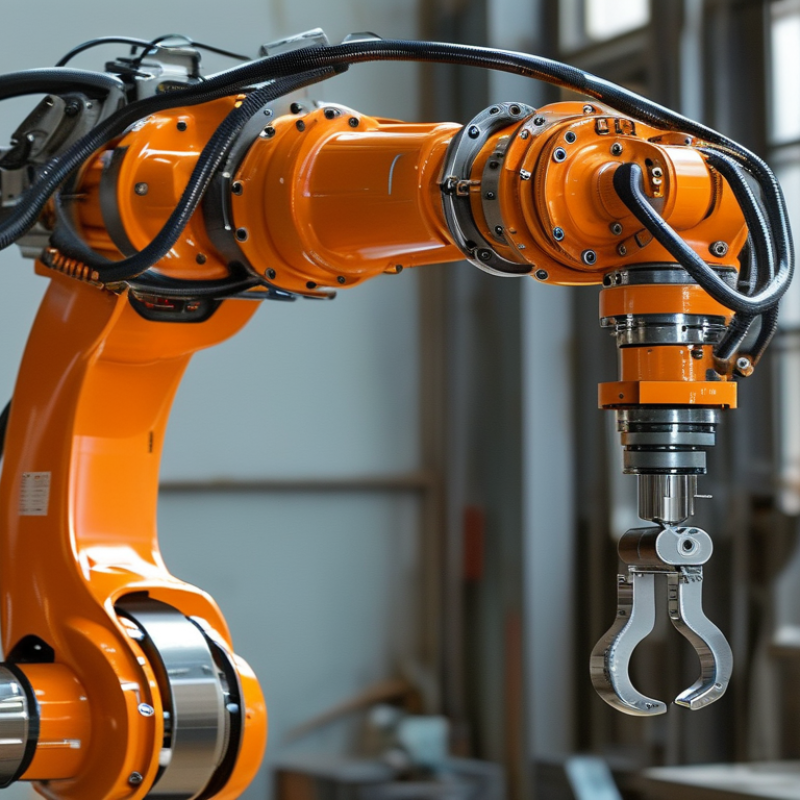
Cómo calcular el torque necesario en un brazo robot
Definir el torque exige conocer las condiciones reales de trabajo. El torque es la capacidad de giro aplicada sobre una articulación. Para una carga estática, usa T = m × g × r. “m” representa la masa, “g” la gravedad y “r” la distancia al eje. Una carga de 8 kg, situada a 0,4 metros, requiere aproximadamente 31,4 N·m. Ese valor no incluye el peso de los eslabones, la aceleración ni la fricción.
La operación cambia el resultado. Un brazo que levanta, frena o cambia de dirección necesita torque dinámico. También influyen en la orientación, el ciclo de trabajo y la temperatura del motor. En aplicaciones industriales, conviene medir la corriente y verificar el comportamiento durante el movimiento. La norma ISO 10218-1 orienta sobre seguridad e integración de robots industriales. Además, el informe World Robotics 2024 registró 542.000 instalaciones industriales durante 2023. La cifra confirma la expansión del sector, pero no sustituye el cálculo específico de cada articulación.
Consejos: aplique un factor de seguridad razonable, normalmente entre 1,5 y 2,5. No lo elijas automáticamente. Revise el pico de torque, no solo el promedio. Comprueba la carga con el brazo completamente extendido, porque allí aparece el peor escenario. La estimación inicial rara vez es perfecta; una prueba instrumentada puede revelar vibraciones, holguras o pérdidas que el cálculo ignora.
| Parámetro | Símbolo | Valor | Unidad | Definición de ingeniería |
|---|---|---|---|---|
| aceleración gravitatoria | gramo | 9.81 | m/s² | Aceleración gravitatoria estándar utilizada para convertir masa en fuerza. |
| Ángulo de configuración del brazo | θ | 90 | títulos | El brazo está en posición horizontal; esto produce el máximo momento gravitacional para el alcance indicado. |
| masa de carga útil | m p | 3.0 | kg | Masa del objeto transportado por el efector final. |
| Masa de la herramienta | m t | 0,8 | kg | Masa de la pinza o herramienta de extremo de brazo. |
| Factor de aceleración dinámica | K d | 1.20 | - | Factor ilustrativo de los efectos moderados de arranque, parada y aceleración. |
| Factor de seguridad de diseño | K s | 1.50 | - | Consideración de la incertidumbre del modelo, el desgaste, los impactos y la variabilidad operativa. |
| Ciclo operativo | - | Intermitente | - | Para un funcionamiento continuo, es necesario comprobar por separado el par motor y la capacidad térmica. |
| Articulación | Contribuyentes de torque | Par estático | Par dinámico | Par de diseño | Base de cálculo |
|---|---|---|---|---|---|
| Articulación del hombro | Enlace 1, Enlace 2, carga útil y herramienta | 45,3 N·m | 54,4 N·m | 81,5 N·m | Σ(m × g × r) × K d × K s |
| Articulación del codo | Enlace 2, carga útil y herramienta | 16,2 N·m | 19,4 N·m | 29,1 N·m | Σ(m × g × r) × K d × K s |
| Articulación de la muñeca | Carga útil y herramienta a un desplazamiento de 0,12 m | 4,5 N·m | 5,4 N·m | 8,1 N·m | ( mp + t ) × g × r × Kd × Ks |
Cómo calcular el torque necesario en un brazo robot
Identificar las fuerzas, masas y distancias de cada articulación.
El cálculo comienza con un inventario real de cada segmento. Registre su masa, longitud y centro de gravedad. Incluye también la carga máxima que sujetará la herramienta. La articulación más cercana a la base suele soportar mayores esfuerzos. No basta con sumar masas. La distancia perpendicular amplifica el torque. Usa la relación T = F × d, donde F representa la fuerza yd la distancia al eje. Para el peso, calcule F como masa multiplicada por la gravedad, aproximadamente 9,81 m/s².
Dibuja el brazo en varias posiciones críticas, especialmente cuando está extendido horizontalmente. Mide desde cada eje hasta el centro de gravedad correspondiente. Suma los pares de torsión producidos por los eslabones, la herramienta y la carga. Después, considere la aceleración, los frenados y la fricción interna. Conviene añadir un margen de seguridad razonable, no exagerado. En pruebas prácticas, una carga pequeña puede generar vibraciones inesperadas. A veces, el modelo teórico parece correcto.
Revise cada resultado con mediciones de corriente, temperatura y deformación. Si el brazo pierde precisión, quizás la distancia efectiva fue estimada incorrectamente. Documenta unidades, posiciones y supuestos. Ese registro facilita corregir errores y justificar la selección del actuador.
Para calcular el torque necesario en un brazo robot, evalúe cada articulación en las posiciones más exigentes. La relación básica es τ = r × F. En una carga estática, F equivale am × g, donde g representa 9,81 m/s². Cuando el brazo queda horizontal, la distancia perpendicular aumenta y la gravedad genera mayor esfuerzo. La postura manda.
Sume el peso de la herramienta, la carga y los eslabones situados después de la articulación. Añada el torque dinámico: τdinámico = I × α, especialmente durante arranques y frenadas. El informe World Robotics 2024 registró 541.302 instalaciones industriales durante 2023 y un parque operativo de 4,28 millones de unidades. Esa escala exige cálculos verificables, no estimaciones rápidas. Utilice un margen de seguridad definido por el análisis de riesgo y confirme el resultado mediante pruebas instrumentadas.
También revisa cables, rozamiento, vibraciones y fuerzas externas. Un cálculo perfecto sobre papel puede fallar con una aceleración mal medida. Errores frecuentes. Se recomienda evaluar varias orientaciones, no solo el alcance máximo. ISO 9283 establece métodos para comprobar las prestaciones de robots industriales, incluyendo precisión y repetibilidad. Compare el par calculado con la capacidad continua y la capacidad máxima del actuador. La capacidad máxima no debe funcionar como régimen permanente. Documente masa, centro de gravedad, radio, aceleración y temperatura de trabajo. Si falta un dato, declare la suposición y repita la prueba antes de aprobar el diseño.
El par requerido depende de la gravedad, la aceleración y las pérdidas mecánicas. Para una articulación, estime el torque gravitacional con τg = m · g · r . Aquí, m es la masa sostenida, g vale aproximadamente 9,81 m/s² año representa la distancia perpendicular al eje. En un brazo extendido, una carga de 4 kg a 0,3 m produce cerca de 11,8 N·m. Incluya también la masa de los eslabones posteriores. Ese detalle suele olvidarse.
La aceleración aumenta dinámicamente: τa = I · α . I es el momento de inercia y α, la aceleración angular. Después, sume fricción, holguras y pérdidas de transmisión. Una estimación práctica es τtotal = τg + τa + τpérdidas . Aplique un margen de seguridad de 1,5 a 2 veces. No conviene trabajar continuamente al límite. Un cálculo estático puede parecer correcto, pero fallar durante una parada brusca. Conviene validar el resultado con mediciones de corriente y temperatura. La realidad siempre presenta alguna sorpresa.
Consejos: Utilice unidades del Sistema Internacional. Evalúe la peor postura. Pruebe con la carga real. Registre vibraciones y ruidos. Si el brazo cambia de velocidad, repita el cálculo. Elegir un margen demasiado grande tampoco es perfecto: aumenta peso, consumo y esfuerzo estructural. Revisar esa decisión forma parte del diseño.
Calcular el torque de un brazo robot exige considerar más que el peso de la carga. La longitud de cada segmento también influye. Un kilogramo situado a 50 centímetros genera más esfuerzo que el mismo kilogramo junto al eje. Conviene sumar la masa de la herramienta, los cables y las piezas móviles. La fórmula básica es torque = fuerza × distancia.
El motor debe elegirse con un margen de seguridad adecuado. En aplicaciones habituales, un margen de 30% a 50% puede compensar aceleraciones, vibraciones y pequeñas imprecisiones. Si el brazo levanta 4 Nm, seleccione un motor capaz de entregar solo 4 Nm resulta arriesgado. Una capacidad cercana a 6 Nm ofrece mayor estabilidad, aunque el valor depende del ciclo de trabajo y del sistema de transmisión. No todo es potencia.
También hay que revisar el par continuo y el par máximo. El primero sostiene la carga durante periodos prolongados; el segundo responde a picos breves. En una prueba real, mida la corriente, observe el calentamiento y escuche ruidos anormales. Un brazo puede funcionar en vacío y fallar con una pieza pesada. Conviene probar varias posiciones, especialmente cuando el segmento queda horizontal. A veces, el cálculo inicial parece correcto, pero ignora la inercia al detenerse. Esa omisión merece revisarse. Registrar los resultados mejora la confiabilidad y permite ajustar el margen sin sobredimensionar innecesariamente el motor.
: Registra la masa, longitud y centro de gravedad de cada segmento. Incluye la herramienta y la carga máxima. Mide cada distancia perpendicular al eje.
Usa τ = F × d. Para el peso, calcula F = m × g. La gravedad vale aproximadamente 9,81 m/s². La distancia cambia mucho el resultado.
La posición horizontal y completamente extendida suele ser crítica. La carga queda más lejos del eje. Por eso aumenta el esfuerzo gravitacional. La postura manda.
Multiplica la masa por la gravedad y por la distancia perpendicular. Una carga de 4 kg, situada a 0,3 metros, produce cerca de 11,8 N·m. También suma los segmentos ubicados después de esa articulación.
Sí. La aceleración genera torque dinámico. Usa τa = I × α. I representa el momento de inercia. α indica la aceleración angular. Los arranques y frenadas pueden sorprender.
Considera fricción, holguras, cables, transmisión y vibraciones. Una estimación práctica es τtotal = τg + τa + τpérdidas. Las fuerzas externas también pueden modificar el resultado. El papel no siempre cuenta toda la historia.
Un margen entre 1,5 y 2 veces puede servir como referencia inicial. Debe basarse en el análisis de riesgo y las pruebas. Un margen excesivo añade peso, consumo y esfuerzo estructural. Más grande no siempre es mejor.
Prueba el brazo con la carga real y varias orientaciones. Mide corriente, temperatura, deformación, vibraciones y ruidos. Compara el torque calculado con la capacidad continua del actuador. No uses la capacidad máxima como régimen permanente. Revisa cualquier dato supuesto.
Calcular el torque necesario en un brazo robot comienza por definir las condiciones de trabajo: carga útil, orientación, velocidad, aceleración y rango de movimiento. Para cada articulación, se debe identificar la masa de los componentes y de la carga, así como la distancia entre sus centros de gravedad y el eje de giro. Con estos datos, puede determinarse el momento producido por cada fuerza y analizar la posición más exigente, normalmente aquella en la que el brazo se encuentra extendido horizontalmente.
La estimación debe incluir el efecto de la gravedad, los esfuerzos dinámicos causados por la aceleración y las pérdidas mecánicas de engranajes, rodamientos o transmisiones. Una metodología clara para cómo calcular el torque requerido para el brazo del robot consiste en sumar los torques relevantes y aplicar un margen de seguridad que compense variaciones de carga, desgaste y posibles picos de esfuerzo. Finalmente, se selecciona un motor capaz de mantener el rendimiento requerido sin operar continuamente al límite.
Bessey Motors